欢迎来到 Isaac Lab!#
注意
本翻译项目不属于 NVIDIA 或 IsaacLab 官方文档,由 范子琦 提供中文翻译,仅供学习交流使用,禁止转载或用于商业用途。详情请查看 关于翻译 章节。
官方文档提供多个版本。本站由本项目的 main 分支发布,Isaac Lab 3.0.0 发布后,本站译文改为跟踪官方 main 分支。除下述旧版存档外,不提供完整的历史版本翻译。
旧版 2.x 中文文档已迁至 https://docs.robotsfan.com/isaaclab_v2/。使用 Isaac Lab 2.x 时,请查阅该存档。
由于 1.x 与后续版本的 API 差异较大,本站保留了一份 1.x 文档存档(并非严格对应最终的 1.4.1 版本),可通过 https://docs.robotsfan.com/isaaclab_v1 访问。
如果您需要基于 Isaac Lab 开发独立扩展项目,请参考 robot_lab 项目。
如果您想将 Isaac Lab 训练的模型部署到实际机器人,或在 Gazebo/MuJoCo 中仿真,请参考 rl_sar 项目。
Isaac Lab 是一个统一、模块化的机器人学习框架,旨在简化机器人研究中的常见工作流程,包括强化学习、模仿学习和运动规划。它支持使用 NVIDIA Isaac Sim 构建逼真的场景并进行 RTX 渲染,也可以独立使用 Newton 物理后端,在不安装完整 Isaac Sim 的情况下实现高效仿真。
Isaac Lab 3.0 引入了 多后端架构,各后端共用资产、传感器和场景 API。通过任务预设可选择受支持的物理与渲染配置,可视化方式则可独立选择。
该框架的核心目标包括:
模块化: 轻松定制并添加新的环境、机器人和传感器。
灵活性: 适应社区的不断变化需求。
开放性: 保持开源,允许社区贡献和扩展该框架。
功能齐全: 包括多种环境、传感器和任务,可供直接使用。
Isaac Lab 的主要功能包括基于 PhysX 和 Newton 的 GPU 加速物理仿真、OvPhysX 后端、使用 Newton Warp 和 RTX 渲染器的向量化相机渲染、域随机化,以及云端运行支持。Newton 还通过 VBD 求解器支持软体、布料和实验性的线缆仿真,并提供实验性的粒子材料和刚体与可变形体交互所需的耦合求解器。各后端的功能和运行要求见 物理后端。
备注
从 Isaac Lab 2.x 升级? 请参阅 迁移到 3.0 ,了解全部不兼容变更,以及 Isaac Lab 3.0 引入的多后端架构。
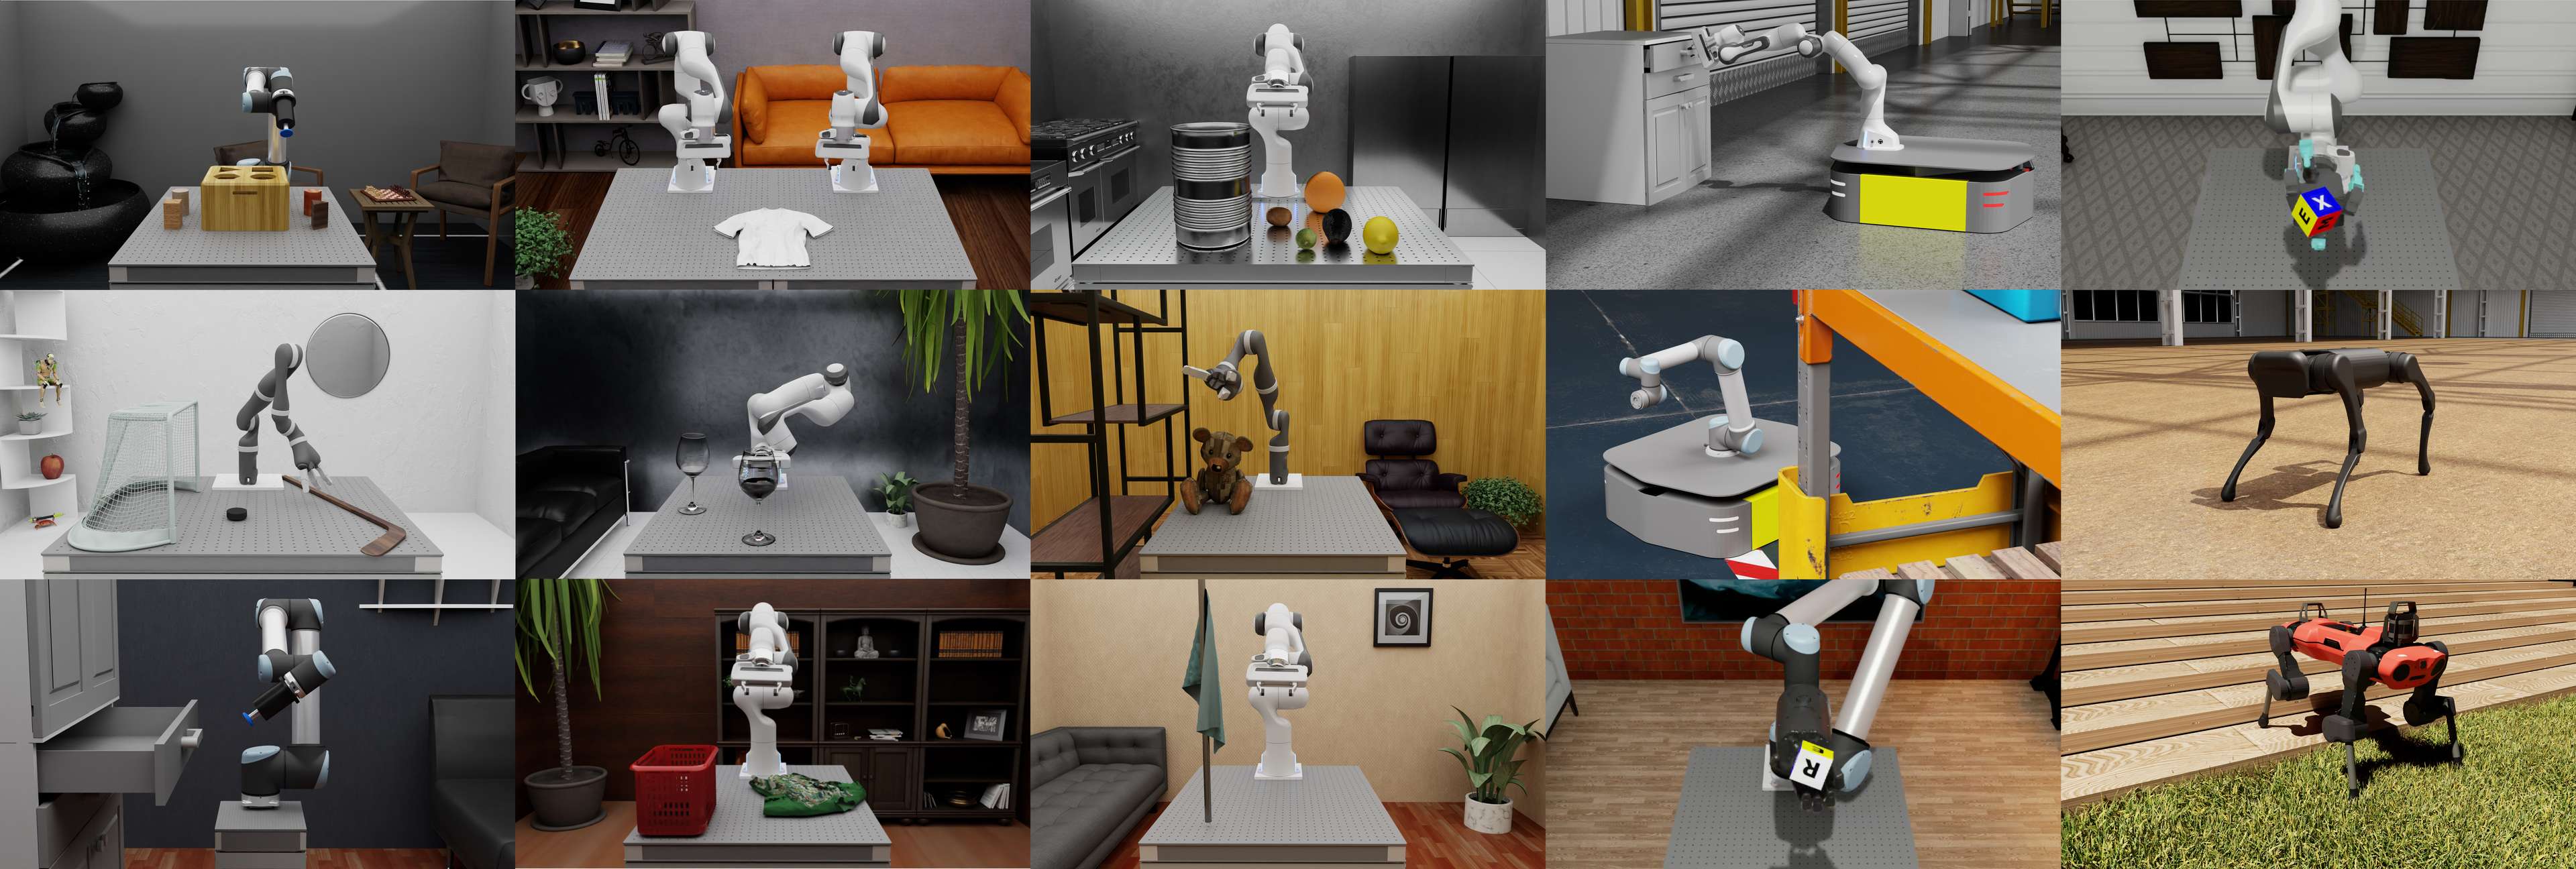
Isaac Lab 提供了多种环境,我们也在持续扩充,包括经典控制、固定机械臂操作、灵巧操作、足式运动和导航任务。您可以在 环境浏览器 中查看已注册的任务并生成运行命令。
Isaac Lab 自带多种机器人资产,开箱即可用于学习任务,包括……
经典 Cartpole, Humanoid, Ant
固定机械臂和机械手: UR10, Franka, Allegro, Shadow Hand
四足机器人 :Anybotics AnymalB、AnymalC、AnymalD、Unitree A1、Unitree Go1、Unitree Go2、Boston Dynamics Spot
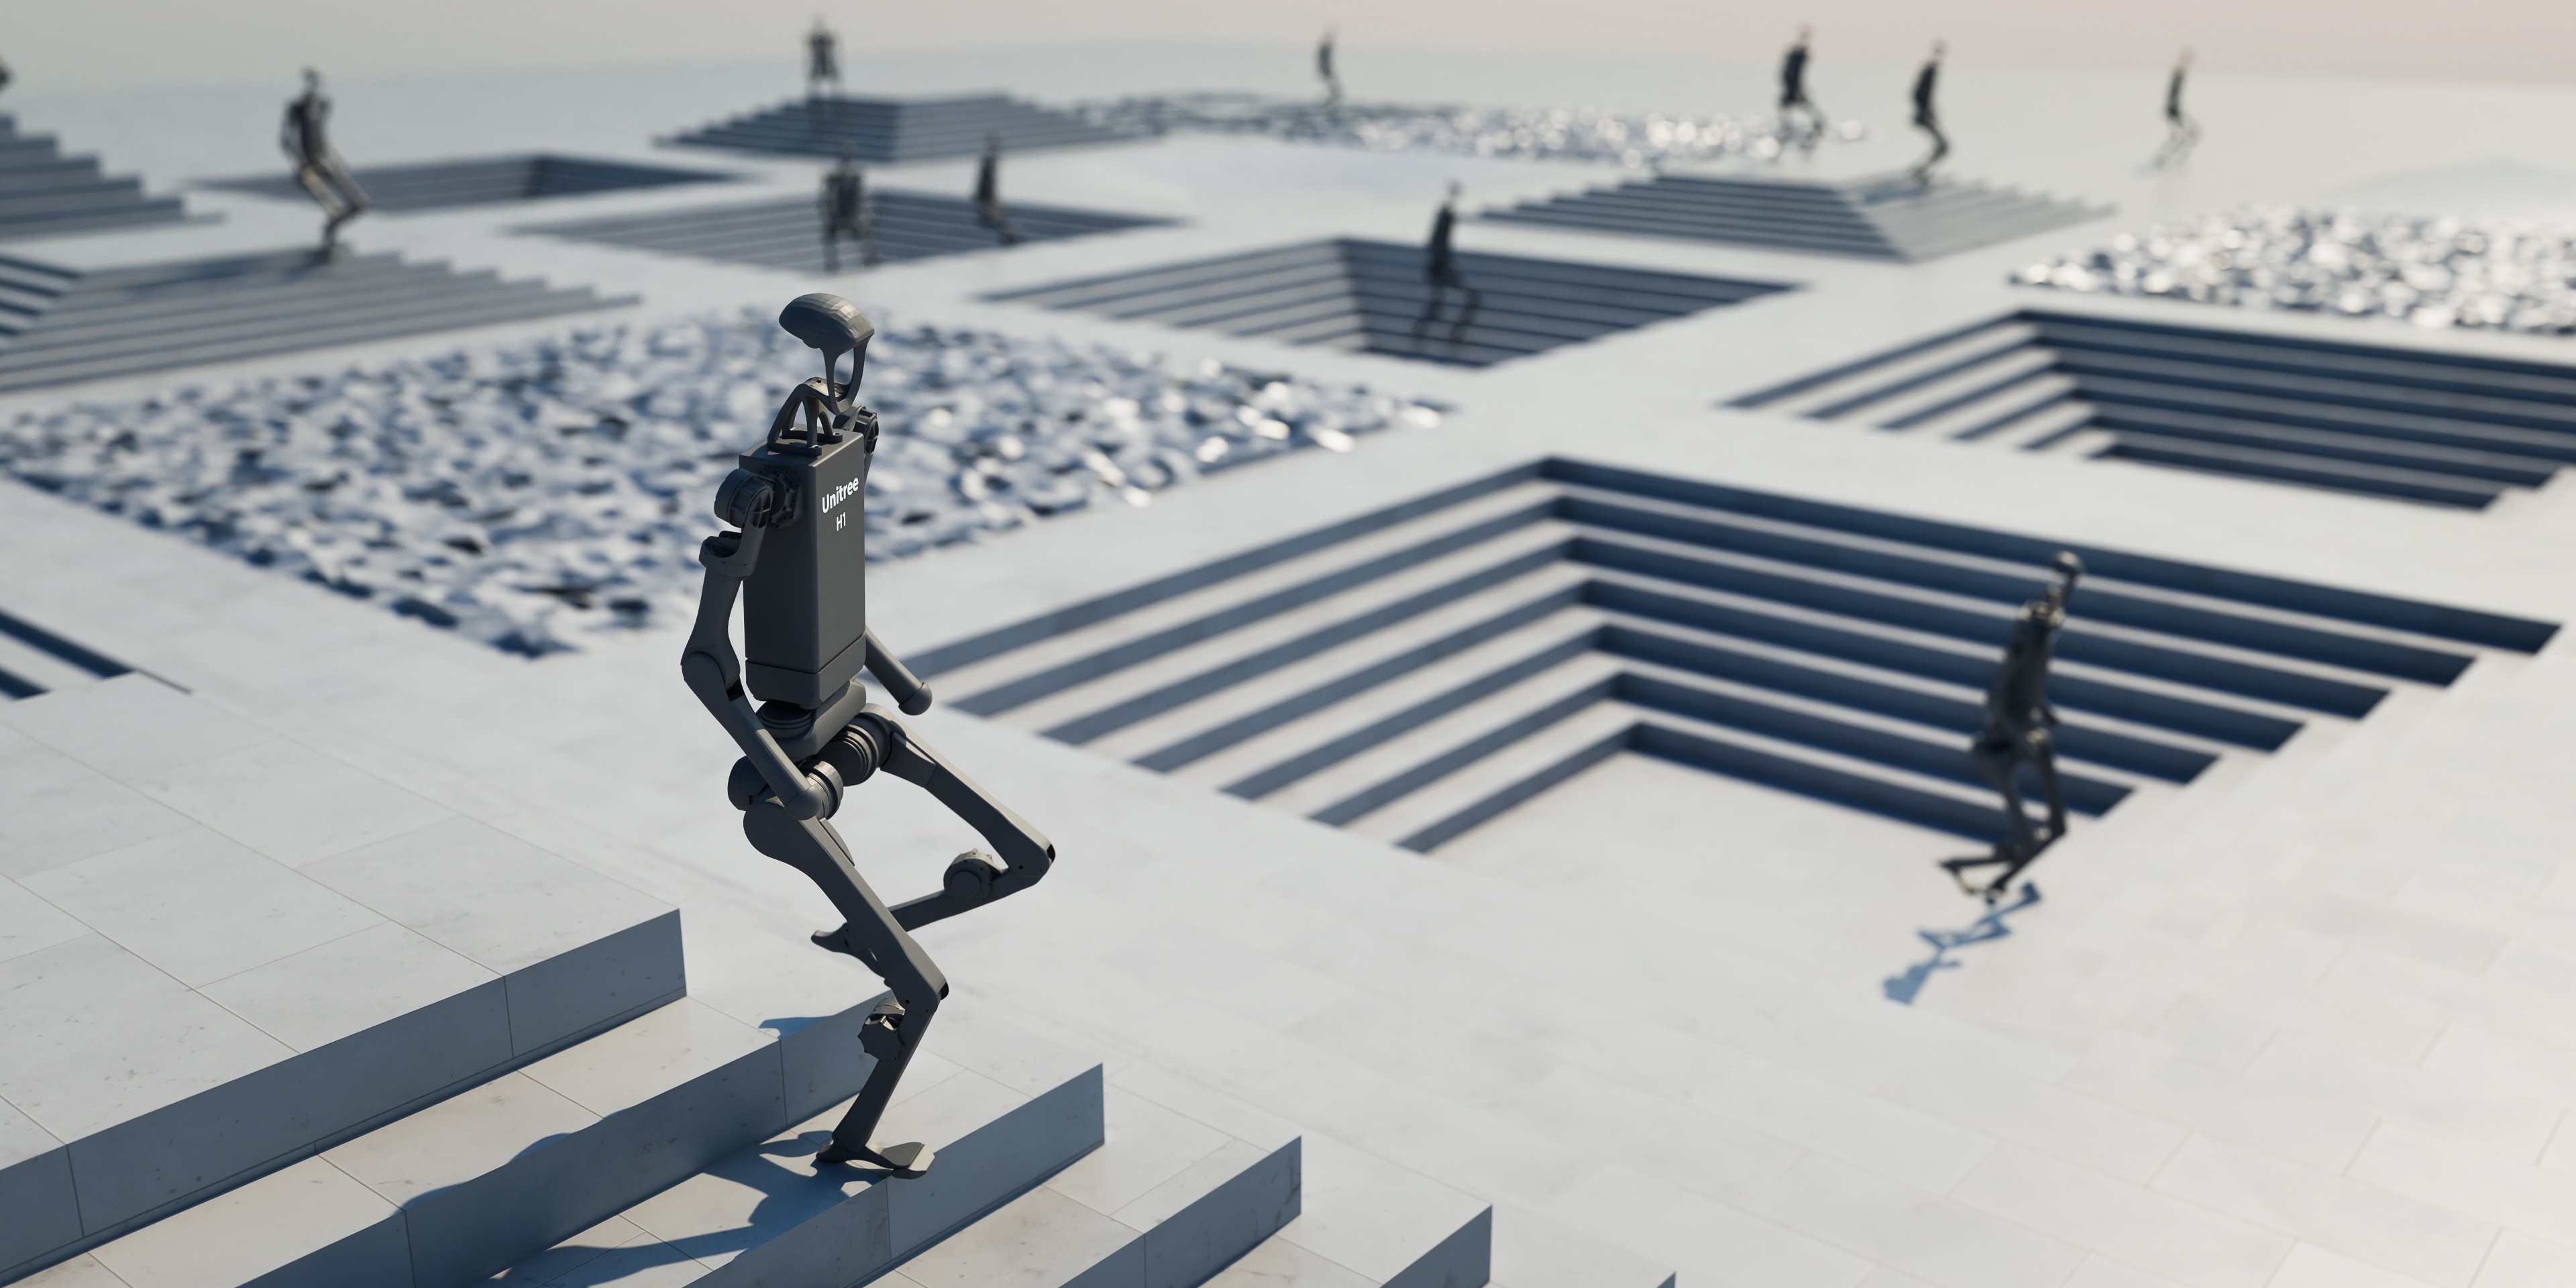
人型机器人: Unitree H1, Unitree G1
四轴飞行器: Crazyflie
平台还设计了可以让您添加自己的机器人!具体操作方法请参阅 操作指南 部分。
小技巧
使用编程智能体开发项目时,可以借助 Isaac Lab 自带的技能库完成安装、环境创建、强化学习训练和迁移等工作。详见 智能体技能 。
有关该框架的更多信息,请参阅 技术报告 [MRT+25] 。有关 NVIDIA Isaac 生态系统的阐述,请查看 生态系统 部分。
许可#
Isaac Lab 框架在 BSD-3-Clause 许可下开源,其中某些部分在 Apache-2.0 许可下开源。请参阅 许可证 以获取更多详细信息。
引用#
如果您在研究中使用 Isaac Lab,请引用我们的技术报告:
@article{mittal2025isaaclab,
   title={Isaac Lab: A GPU-Accelerated Simulation Framework for Multi-Modal Robot Learning},
   author={Mayank Mittal and Pascal Roth and James Tigue and Antoine Richard and Octi Zhang and Peter Du and Antonio Serrano-Muñoz and Xinjie Yao and René Zurbrügg and Nikita Rudin and Lukasz Wawrzyniak and Milad Rakhsha and Alain Denzler and Eric Heiden and Ales Borovicka and Ossama Ahmed and Iretiayo Akinola and Abrar Anwar and Mark T. Carlson and Ji Yuan Feng and Animesh Garg and Renato Gasoto and Lionel Gulich and Yijie Guo and M. Gussert and Alex Hansen and Mihir Kulkarni and Chenran Li and Wei Liu and Viktor Makoviychuk and Grzegorz Malczyk and Hammad Mazhar and Masoud Moghani and Adithyavairavan Murali and Michael Noseworthy and Alexander Poddubny and Nathan Ratliff and Welf Rehberg and Clemens Schwarke and Ritvik Singh and James Latham Smith and Bingjie Tang and Ruchik Thaker and Matthew Trepte and Karl Van Wyk and Fangzhou Yu and Alex Millane and Vikram Ramasamy and Remo Steiner and Sangeeta Subramanian and Clemens Volk and CY Chen and Neel Jawale and Ashwin Varghese Kuruttukulam and Michael A. Lin and Ajay Mandlekar and Karsten Patzwaldt and John Welsh and Huihua Zhao and Fatima Anes and Jean-Francois Lafleche and Nicolas Moënne-Loccoz and Soowan Park and Rob Stepinski and Dirk Van Gelder and Chris Amevor and Jan Carius and Jumyung Chang and Anka He Chen and Pablo de Heras Ciechomski and Gilles Daviet and Mohammad Mohajerani and Julia von Muralt and Viktor Reutskyy and Michael Sauter and Simon Schirm and Eric L. Shi and Pierre Terdiman and Kenny Vilella and Tobias Widmer and Gordon Yeoman and Tiffany Chen and Sergey Grizan and Cathy Li and Lotus Li and Connor Smith and Rafael Wiltz and Kostas Alexis and Yan Chang and David Chu and Linxi "Jim" Fan and Farbod Farshidian and Ankur Handa and Spencer Huang and Marco Hutter and Yashraj Narang and Soha Pouya and Shiwei Sheng and Yuke Zhu and Miles Macklin and Adam Moravanszky and Philipp Reist and Yunrong Guo and David Hoeller and Gavriel State},
   journal={arXiv preprint arXiv:2511.04831},
   year={2025},
   url={https://arxiv.org/abs/2511.04831}
}
致谢#
Isaac Lab 的开发起源于 Orbit 框架。我们衷心感谢 Orbit 的作者们所做的奠基性贡献。