使用 NuRec 资产训练和部署 COMPASS 策略#
COMPASS (Cross-embodiment Mobility Policy via Residual RL and Skill Synthesis,通过残差强化学习与技能合成实现跨机器人形态的移动策略)用于训练可迁移到不同机器人形态的导航策略。Isaac Lab 支持使用 NuRec 场景资产训练 COMPASS,让策略能够在重建的真实环境中开发,而不必仅依赖手工创建的仿真场景。
本页简要介绍支持的 NuRec 资产,并展示 COMPASS 训练视频示例。安装、资产注册、训练、评估、导出及 ROS 2 部署步骤,见 COMPASS 手册 。
用于 COMPASS 的 NuRec 资产#
NuRec 资产让 COMPASS 导航策略能在仿真中使用逼真的几何结构、视觉外观和障碍物布局进行训练。这有望缩小训练场景与实际运行环境之间的仿真到现实差距,改善零样本迁移效果。它们也支持在重建的仿真场景中评估策略,更贴近目标部署空间。
Hugging Face 上的 PhysicalAI-Robotics-NuRec 数据集 提供了一些兼容 COMPASS 训练的示例资产。
Real2Sim 资产#
NVIDIA 神经重建(NuRec) 将真实传感器数据转换为可用于仿真的数字资产,用于训练和测试物理 AI 智能体。Real2Sim 工作流将双目 RGB 采集数据转换为 Isaac Sim 可用的资产,包含已对齐的几何体、碰撞网格,以及可直接用于仿真的场景增强内容。PhysicalAI-Robotics-NuRec 数据集包含多个通过该流程生成的机器人场景,下面展示其中两个。
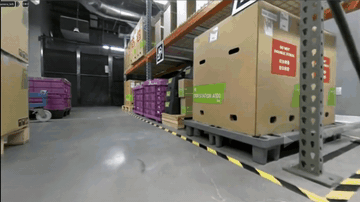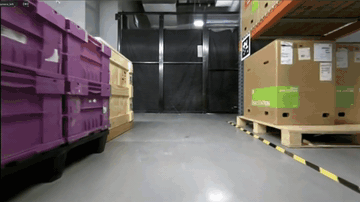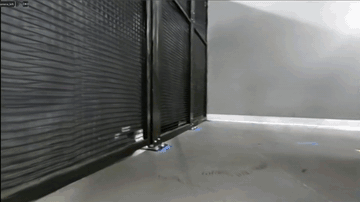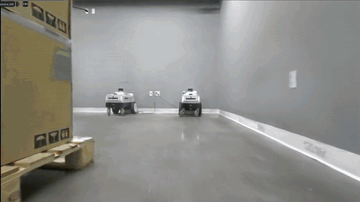
Galileo# 采集设备: Nova Carter [轮式机器人]
传感器配置:4 台 双目相机
|
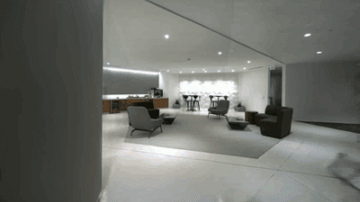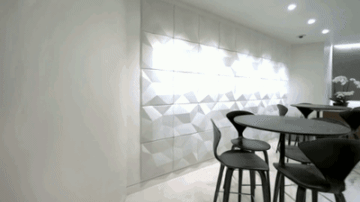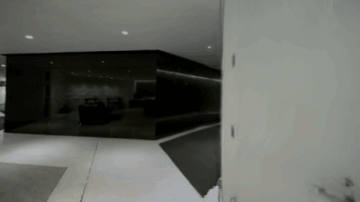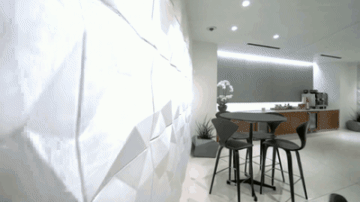
客厅# 采集设备:手持设备
传感器配置:1 台 双目相机
|
XGRIDS 资产#
COMPASS 也支持使用 XGRIDS 重建的兼容资产。这些资产经后处理转换为 COMPASS 工作流使用的 NuRec 格式,包括网格对齐,以及添加 Isaac Sim 中可用于仿真的资产来增强场景。
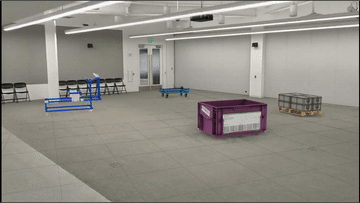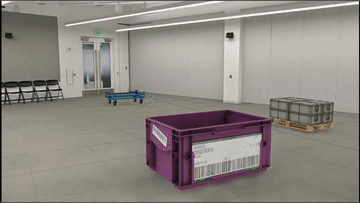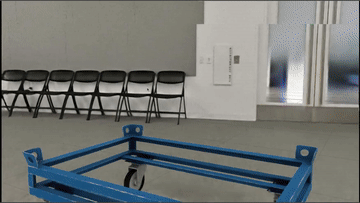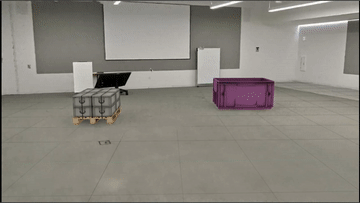
Wormhole# 采集设备:手持设备
传感器配置: XGRIDS PortalCam [2 台鱼眼相机、2 台前视相机、1 台激光雷达]
|
COMPASS 工作流#
完整 COMPASS 工作流维护在 COMPASS 仓库中:
仓库: NVlabs/COMPASS
分支:
real2sim/isaaclab_3.0指南: NuRec 资产工作流
该指南介绍使用 Real2Sim 工作流生成的 NuRec 资产训练 COMPASS 的代码流程,包括 Isaac Sim 与 Isaac Lab 配置、COMPASS 安装、资产下载和注册、残差强化学习专用策略训练、评估、ONNX 与 TensorRT 导出,以及通过 ROS 2 部署到真实机器人。
训练示例#
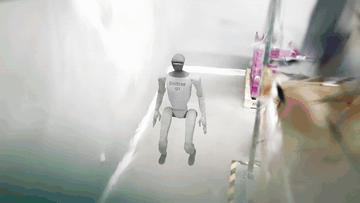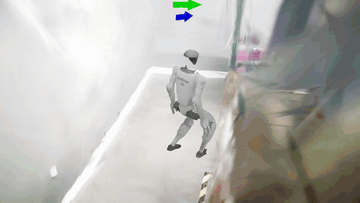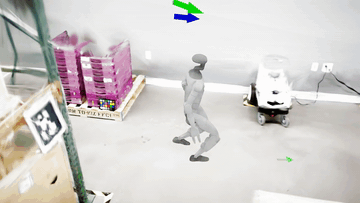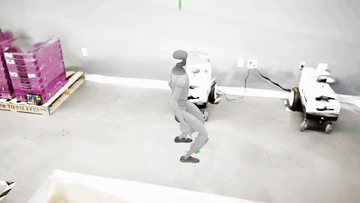
以下视频展示了不同机器人形态在 NuRec 场景中的 COMPASS 训练。