

后端与预设#
环境定义机器人、场景、传感器和任务;后端 负责物理仿真或渲染;预设 选择一组具名配置,使您无需修改 Python 就能切换后端或任务模式。
要选择物理预设,请将其添加到启动命令中:
uv run isaaclab train --rl_library rsl_rl \
   --task Isaac-Cartpole-Direct physics=newton_mjwarp
任务仍是 Isaac-Cartpole-Direct ,预设改变的是启动任务时使用的配置。
可选配置#
任务可以提供三类选项:
Environment
├── physics=...    Which physics configuration runs the simulation?
├── renderer=...   Which renderer produces camera data?
└── presets=...    Which task-specific mode or config bundle is used?
受支持的各后端共用资产、传感器和场景 API。Isaac Lab 如何选择具体实现,见 后端架构。
物理、渲染和可视化可以分别选择。例如,相机环境可以使用 Newton 物理与 Newton Warp 渲染器,再通过 --viz 独立选择可视化器。
查看任务支持的选项#
使用 --help 查看任务支持哪些预设:
uv run isaaclab train --rl_library rsl_rl \
   --task Isaac-Cartpole-Camera-Direct --help
帮助输出按 physics=、renderer= 和 presets= 对名称分组。要列出各个已注册环境能够启动的组合,可运行:
uv run isaaclab list_envs --show_presets
输出的每一行都是一组通过无界面启动配置检查的组合,[default] 表示任务的默认组合。某些组合互不兼容:OvPhysX 和 OVRTX 无法与 Isaac Sim / Kit 在同一进程中运行,任务本身也可能施加其他限制。可用 --keyword 缩小搜索范围;检查一个任务的所有组合需要数秒。
如果任务只列出 (defaults),表示它使用已注册的默认配置,没有可选变体。传入任务未列出的名称不受支持,会在配置校验时失败。
选用合适的选择器#
选择器 |
示例 |
修改内容 |
|---|---|---|
|
|
选择物理配置,包括后端和求解器。 |
|
|
为产生相机数据的任务选择渲染器配置。 |
|
|
选择交互式查看器; |
|
|
应用任务专用选项,例如观测模式、相机布局或兼容的配置组合。 |
任务脚本还接受 --physics NAME、--renderer NAME 和 --visualizer NAME (--viz NAME)。这些别名选择的是同一组任务预设,并在运行时启动前被解析;--renderer 不会设置 Kit 的渲染模式。显式的 Kit 设置应通过 --kit_args 传入。显式选择会覆盖脚本默认值,若选择相互冲突则报错。
选择器可以组合使用。以下命令选择使用 MuJoCo-Warp 求解器的 Newton 后端、Newton Warp 渲染器,以及 RGB 观测:
uv run isaaclab train --rl_library rsl_rl \
   --task Isaac-Cartpole-Camera-Direct \
   physics=newton_mjwarp renderer=newton_renderer presets=rgb
请使用任务列出的可选值。物理、渲染器、传感器或观测设置不兼容时,配置校验会失败。
常用后端选项#
具体列表取决于环境,但这些名称遵循共同约定:
名称 |
含义 |
|---|---|
|
Isaac Sim PhysX,部分任务以此为默认后端。 |
|
自动选择 PhysX 系列实现。运行时需要 Kit 时使用 Isaac Sim PhysX;完全不使用 Kit 时,可以选用已配置的 OvPhysX 实现。 |
|
使用 MuJoCo-Warp 求解器的 Newton 物理后端。 |
|
使用 Kamino 求解器的 Newton 物理后端,适用于部分任务和兼容资产。 |
|
适用于受支持任务的 OvPhysX,无需 Kit。 |
名称 |
含义 |
|---|---|
|
Isaac Sim RTX 渲染器。 |
|
自动选择 RTX 系列实现。物理、可视化、直播流或其他运行时选项需要 Kit 时,使用 Isaac Sim RTX;否则使用 OVRTX,实现完全不依赖 Kit 的运行。 |
|
Newton Warp 渲染器。对于采用多后端渲染器预设的任务,它是默认渲染器。 |
|
用于不依赖 Kit 的运行方式的 OVRTX 渲染器。 |
physics=physx 和 renderer=rtx 等自动选择器需显式启用。默认值均明确指定具体实现,保证不传选择器时的任务行为可预测。求解器不等于独立后端: newton_mjwarp 和 newton_kamino 都使用 Newton,只是配置了不同的求解器。
默认值、预设与微调#
预设会替换所在位置的整个配置部分,而不会合并两个备选配置的字段。Isaac Lab 按以下顺序解析配置:
应用各预设配置中的
default选项。应用
presets=...指定的全局选项。应用针对特定路径的预设,例如
env.sim.physics=newton_mjwarp。应用 Hydra 标量覆盖项,例如
env.sim.dt=0.002。
选择预设后,如需更改某个值:
uv run isaaclab train --rl_library rsl_rl \
   --task Isaac-Cartpole-Direct \
   physics=newton_mjwarp env.sim.dt=0.002
使用 physics= 和 renderer= 选择后端;使用 presets= 选择任务模式,或同时更新多个匹配的配置部分。路径选择器只替换指定的部分。
重要
加载检查点时,应保持会影响行为的预设与训练时一致。观测预设可能改变张量形状,使用一种观测模式训练的策略,未必能在另一种模式下加载。
后端架构#
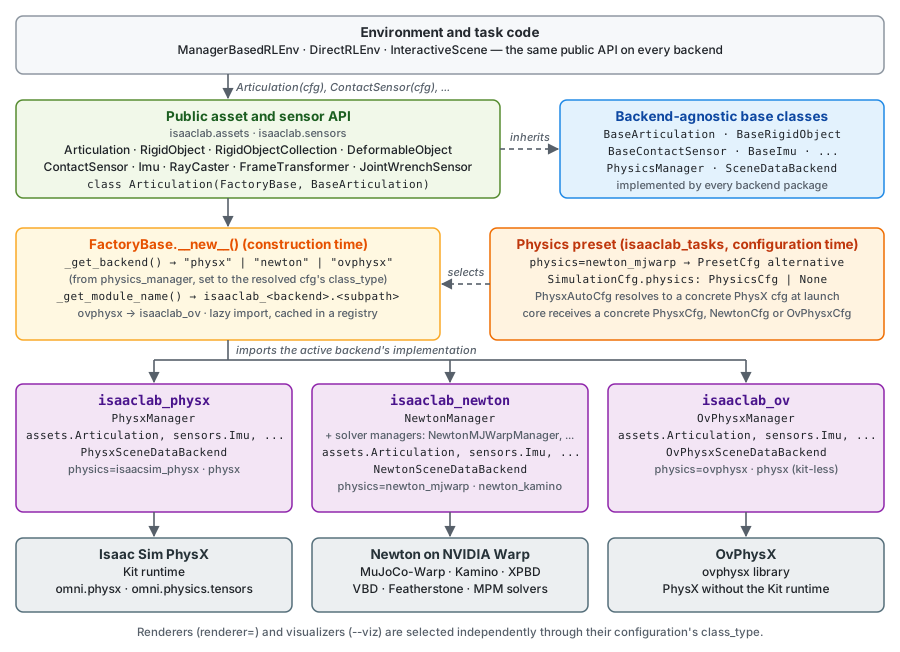
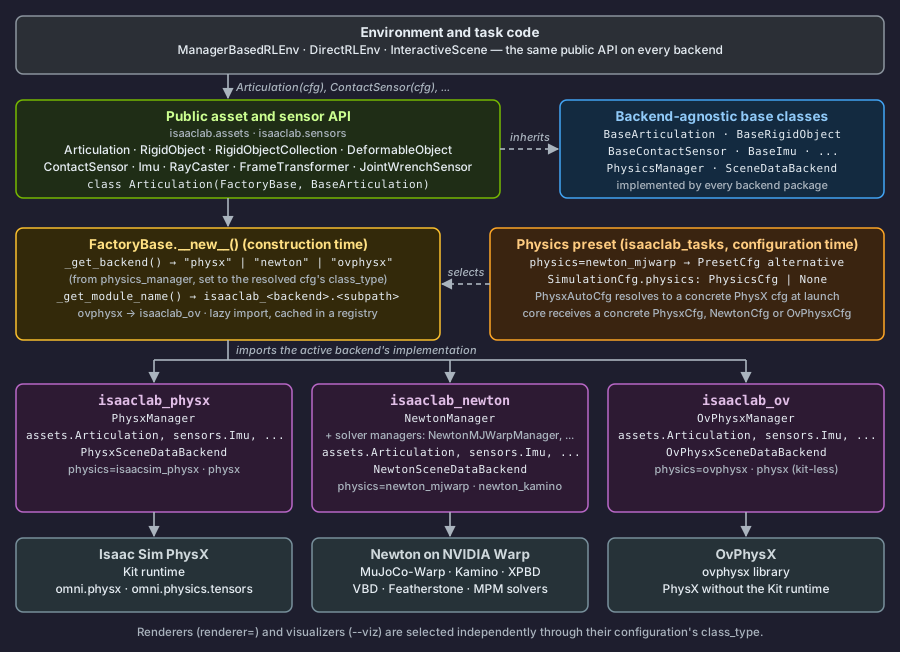
工厂在对象构造时将其分派给当前后端的具体实现,因此上层代码可以使用统一的公共 API,无需直接导入各后端的专用模块。
工厂分派#
所有工厂均继承自 FactoryBase,先选择后端键,再通过模块路径定位实现:
FactoryBase._get_backend()返回SimulationContext.backend_manager实例的backend_name。添加新的物理后端时,需要在其管理器上设置这一类属性。工厂模块路径决定后端模块路径。例如,
isaaclab.assets.articulation映射到isaaclab_physx.assets.articulation、isaaclab_newton.assets.articulation或isaaclab_ov.assets.articulation。OvPhysX 后端键使用共享的isaaclab_ov集成软件包。工厂按需导入后端模块,并将实现类缓存到注册表中。
User code: Articulation(cfg)
    │
    ▼
FactoryBase.__new__()
    │
    ├─ _get_backend()       → "physx", "newton", or "ovphysx"
    │    (reads SimulationContext.backend_manager)
    │
    ├─ _get_module_name()   → "isaaclab_physx.assets.articulation"
    │    (OvPhysX maps to the shared isaaclab_ov package)
    │
    ├─ importlib.import_module()
    │    (lazy load — only on first use)
    │
    └─ Return backend-specific instance
渲染器和可视化器则通过配置中的 class_type 选择实现。它们的选择独立于物理后端;渲染器实例通过下文介绍的仿真注册表共享。
物理管理器生命周期#
各后端均实现 PhysicsManager 。这一抽象基类负责管理仿真生命周期。具体实现根据 SimulationContext 初始化引擎,通过 forward() 更新运动学、 step() 推进仿真、 reset() 重置状态,并通过 close() 释放资源。
管理器通过 PhysicsEvent 回调处理跨后端的生命周期操作。 MODEL_INIT 在场景构建期间触发, PHYSICS_READY 在物理初始化完成后触发, STOP 在原生资源被替换或关闭之前触发。具体的 close() 实现负责派发 STOP 事件。
SimulationContext 在同一个注册表中管理原生资源和渲染器。若配置及其具体类型均匹配,get_or_create_backend(backend_cfg) 会复用已有资源,否则调用 instantiate(backend_cfg)。可选的关键字参数用于在缓存未命中时提供构造依赖,不影响资源共享的匹配键。BackendCfg 定义资源设置及标识规则,RendererCfg 在此基础上扩展渲染器配置,PhysicsCfg 则选择物理管理器。
注册前应完成配置,之后将配置及其嵌套值视为只读。需要不同设置时,请创建新配置。
使用者释放绑定后,close_backend(backend) 会关闭注册表中与传入对象完全相同的资源,不进行配置比较。由 BackendCfg 描述的资源必须实现 close();仅用于构造的普通配置保存的是 Python 管理的数据,无需提供释放方法。关闭失败时,注册项会保留以便重试。仿真销毁时,物理后端先使相机数据失效,然后依次关闭材质写入器、渲染器、可视化器和剩余原生资源,最后关闭舞台。
图像视图也使用同一注册表。ImageViewCfg 按声明的对象身份比较,因此初始设置相同的两个透视相机仍相互独立;窗口和录制器则通过显式共用同一声明来复用图像。
管理器和原生渲染器通过 backend 暴露其借用的资源。例如,sim.backend_manager.backend.model 可访问 Newton 仿真中已完成初始化的原生模型。关闭渲染器时,只释放其绑定,不关闭共享的原生资源。暴露原生句柄并不替代 SDP 数据传输。
克隆准备阶段会在原生初始化前解析各使用者配置所需的上下文。上下文派生自 ReplicateContext,其默认的 prepare(sim, routing) 保留已声明的路由。重写此方法可合并路由以共享同一种表示,并通过仿真注册表获取资源。例如,OV 包可将原生 OVPhysX 和 OVRTX 路由替换为单个 OVStage 路由。渲染器构造函数负责声明自身需求,不应决定其他使用者的克隆路径。对于场景构建后注册的独立使用者,准备阶段也会在重置前执行;物理后端就绪后注册的使用者,则在自身初始化前执行相同的准备步骤。
生成的克隆上下文会在计划分发前单独注册为 sim.clone_contexts[Context] = Context(...)。上下文负责应用计划,不拥有原生运行时资源。舞台填充、克隆执行及物理/渲染附加方式均遵循准备阶段的决定。
Newton 有两类生命周期不同的资源,它们并非两个可互换的后端:
ModelBuilder持有可修改的构建数据。克隆时填充这些数据,传感器在模型最终构建完成之前声明需求;之后构建器仍保留,用于硬重置。NewtonBuilderCfg是普通构造配置,而不是BackendCfg,构建器无需原生close()操作。NewtonBackend持有最终构建完成的模型和原生缓冲区,物理与渲染使用方借用这些句柄。关闭它会释放运行时分配的资源,但不会关闭构建器。
两类资源使用相同的注册表:
builder_cfg = NewtonBuilderCfg(physics_cfg=sim.cfg.physics)
builder = sim.get_or_create_backend(builder_cfg)
# Clone/import populates this builder before model allocation.
model_cfg = NewtonBackendCfg(physics_cfg=sim.cfg.physics, device=sim.device)
backend = sim.get_or_create_backend(model_cfg)
两种配置均使用选定的物理配置;物理后端不是 Newton 时,则选用仅用于渲染的表示。 SimulationContext 没有特定后端专用的配置字段,使用方也不访问克隆上下文,而是直接通过 SDP 请求刚体变换和可视点。查询共享原生资源的 BVH,但各使用方捕获的计算工作相互独立。
可跨后端使用的资源与传感器接口#
资源和传感器采用与工厂相同的分层方式:
isaaclab中的基类定义公共接口约定,例如BaseArticulation或BaseContactSensor。工厂类同时继承
FactoryBase和相应基类。后端软件包提供受支持的具体实现。
传感器数据类也采用相同模式,例如 ContactSensorData(FactoryBase, BaseContactSensorData)。各实现通过公共资产和传感器数据属性提供 ProxyArray 值。每个代理封装底层 wp.array,通过 .warp 显式访问该数组,并通过 .torch 访问缓存的零拷贝 torch.Tensor 视图。API 明确要求某种表示形式时,请使用对应的访问器。将 ProxyArray 传给 wp.to_torch() 仅由已弃用的兼容层支持,新代码应使用 proxy_array.torch。后端原生接口和内部存储仍可能使用原始 Warp 数组。用法和缓冲区生命周期见 使用 ProxyArray 。
可跨后端使用的渲染器与场景数据接口#
渲染器的选择独立于物理后端。通过 sim.get_or_create_backend(renderer_cfg) 获取符合 BaseRenderer 接口约定的实现。 RenderContext 通过注册表的过滤视图协调渲染生命周期,不另设渲染器缓存,也不持有渲染器所有权。它验证全局设置和注册时机,在物理就绪后初始化渲染器,并协调 USD 舞台准备、场景更新和材质写入器。渲染器选择与用法见 渲染器 。
物理管理器通过 SceneDataBackend 暴露实时仿真数据。仿真上下文持有的 SceneDataProvider 负责转换和重新映射数据,供不依赖具体后端的使用方消费:
physics manager -> SceneDataBackend -> SceneDataProvider -> renderer or visualizer
这一边界使渲染器和可视化器能够共用基于 Warp 的原生数据通路,而不必关心状态由哪个物理引擎持有。完整的数据流模型见 场景数据提供器。
原生引擎访问边界#
可移植接口构成了稳定的 API 边界。高级代码也可使用各引擎的原生底层数据 API,但这些 API 保留各自的所有权和同步语义。相关说明见 PhysX 类型化视图、Newton 模型与状态数组 和 OvPhysX 张量绑定 后端指南。
设计原则#
按需加载: 后端模块仅在首次实例化时导入,既加快启动,也避免依赖未使用的后端。
已识别的后端键与路径约定: 核心选择器识别后端键后,模块路径遵循
isaaclab.X.Y的结构。OvPhysX 映射为isaaclab_ov.X.Y;其他已识别后端默认使用isaaclab_<backend>.X.Y。独立选择: 物理后端、渲染器和可视化器分别选择。
显式数据互操作: 公共资源和传感器数据属性返回
ProxyArray;通过.warp和.torch访问所需的数组表示,无需复制。无运行时额外开销: 实现在实例化时选定,不会在仿真频繁执行的路径中增加分派逻辑。
进一步阅读#
环境 列出了环境及其支持的预设。
Hydra 配置系统 介绍标量覆盖、预设编写、冲突处理和高级配置行为。
物理后端 比较了物理后端的运行要求、求解器类型和适用场景。
渲染器 介绍渲染器的选择与实现细节。